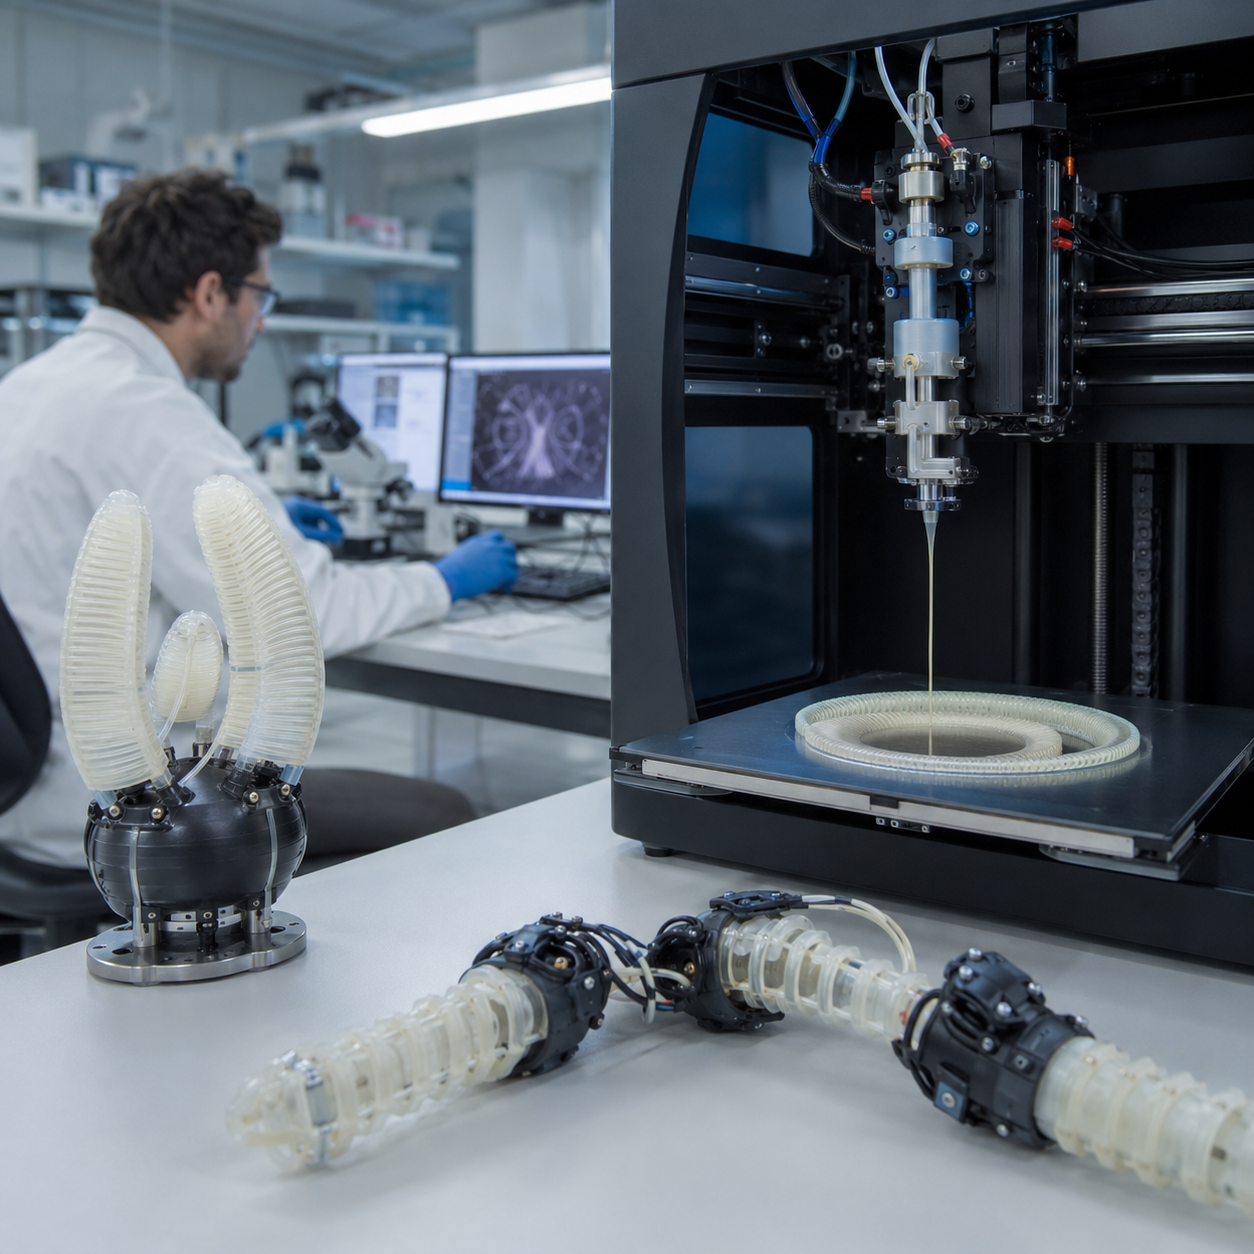
Изкуствени мускули от Харвард: пробивът, който може да промени роботите
Изкуствени мускули, създадени чрез нова 3D технология в Харвард, могат да се огъват, усукват, свиват и разширяват по предварително зададен начин. Най-интересното е, че движението не идва от класически мотори, кабели, зъбни колела или сложна външна механика. То е „записано“ директно в материала още по време на самото принтиране.
Това звучи като научна фантастика, но всъщност е реална стъпка към ново поколение меки роботи. За разлика от стандартните машини, които разчитат на твърди стави, метални конструкции и електрически двигатели, тези нови структури наподобяват начина, по който природата създава движение. Растенията се увиват, пипалата се огъват, мускулите се съкращават, а живите тъкани променят формата си плавно и контролирано.
Именно това се опитват да постигнат учените от Harvard John A. Paulson School of Engineering and Applied Sciences. Тяхната разработка използва тънки, меки, 3D принтирани филаменти, които могат да променят формата си при нагряване или охлаждане. Така един материал не просто стои пасивно като част от робот, а сам се превръща в активен елемент на движението.
Как работят новите изкуствени мускули?
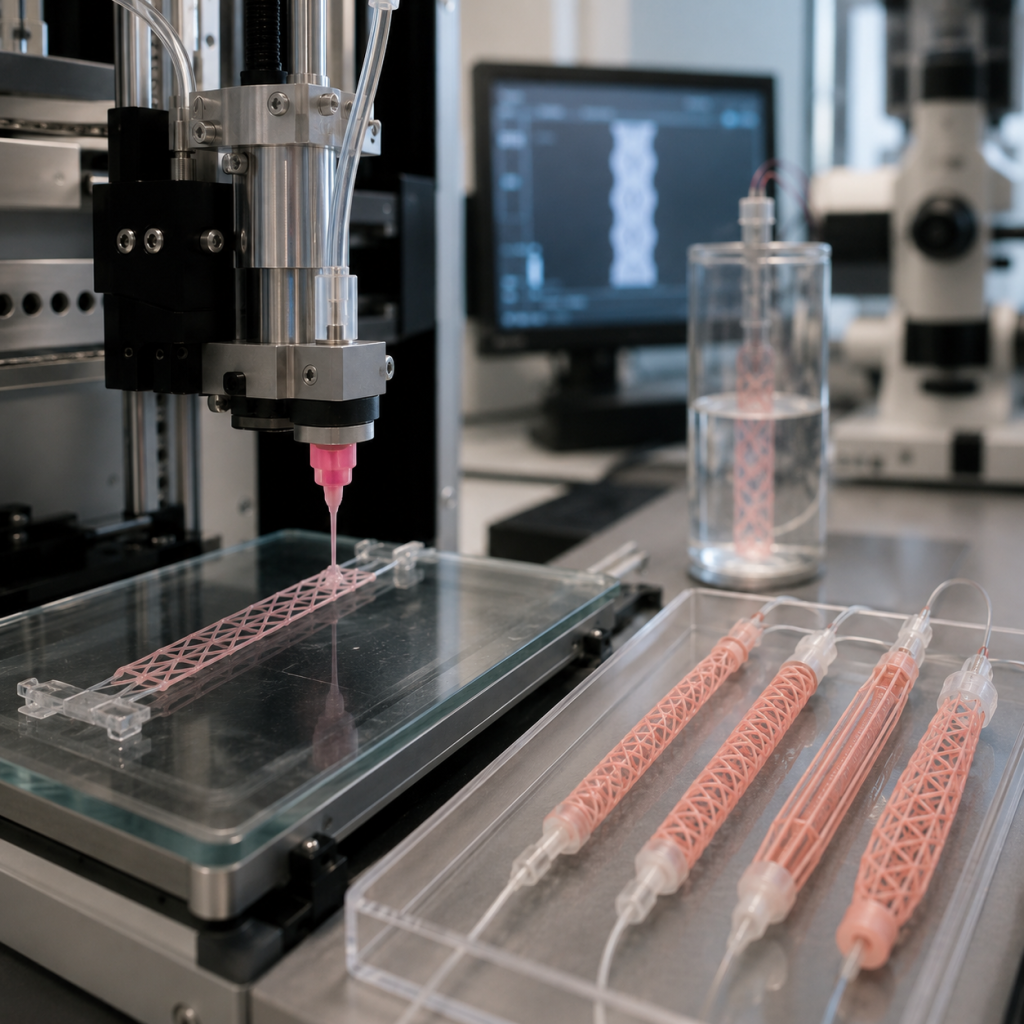
В основата на технологията стои метод, наречен ротационно многоматериално 3D принтиране. При него два различни меки материала се екструдират един до друг през въртяща се дюза. Единият материал е активен, а другият е пасивен. Активният материал реагира на температура, докато пасивният запазва формата си и служи като своеобразен механичен водач.
Подобни разработки показват колко бързо се развиват новите материали, а добър пример е и темата за 3D принтирани батерии, където иновациите също могат да променят цели индустрии.
Активният материал представлява течнокристален еластомер. Това е специален вид полимер, който може да се свива в определена посока, когато бъде нагрят над определена температура. Пасивният еластомер, от своя страна, не се променя по същия начин. Когато двата материала са поставени един до друг, се получава напрежение между тях: едната част се опитва да се свие, а другата ѝ се противопоставя.
Резултатът е движение. Ако активната част е разположена от едната страна на филамента, той може да се огъне. Ако ориентацията на материала се промени по дължината на филамента, структурата може да започне да се усуква или навива. Най-важното е, че това движение не се добавя по-късно чрез механична сглобка. То се задава още при печатането.
С други думи, учените не просто принтират форма. Те принтират поведение. Това е огромна разлика, защото отваря възможност материалите да имат вградена функция, подобно на мускулните влакна в живите организми.
Защо това е толкова важно за роботиката?
Днешните роботи вече могат да правят впечатляващи неща. Те работят във фабрики, движат се самостоятелно, разпознават обекти и изпълняват сложни задачи. Проблемът е, че повечето от тях все още изглеждат и се движат като машини. Движенията им често са резки, твърди и зависими от много отделни механични части.
В природата обаче движението е много по-различно. Човешката ръка може да вдигне тежък предмет, но и да докосне нещо крехко с огромна прецизност. Пипалото на октопод може да се огъва във всяка посока. Растителните мустачки могат да се увиват около опора без двигатели и електроника. Тези примери показват колко ефективно природата използва меки структури за движение.
Новите изкуствени мускули от Харвард се опитват да доближат роботиката до този модел. Ако роботите могат да използват материали, които сами променят формата си, те могат да станат по-леки, по-гъвкави и по-безопасни при контакт с хора.
Това е особено важно за роботи, които ще работят в болници, домове, лаборатории, селско стопанство или спасителни операции. Там твърдата метална ръка не винаги е най-доброто решение. Понякога е нужна мека структура, която може да хване нежен предмет, да се промъкне през тесен отвор или да се адаптира към неравна повърхност.
Движение без класически мотори и кабели
Една от най-силните страни на тази технология е, че намалява нуждата от традиционни задвижващи системи. Обикновено роботите използват електрически мотори, хидравлика, пневматика, кабели или сложни ставни механизми. Всички тези системи имат предимства, но също така добавят тегло, обем, сложност и риск от повреда.
При изкуствените мускули от Харвард движението идва от самата структура на материала. Когато той бъде активиран чрез температура, различните му части реагират по различен начин. Така филаментът може да се изправя, свива, разширява, огъва или навива според това как е бил отпечатан.
Това не означава, че технологията е напълно автономна или готова за масово приложение още утре. В момента активирането се осъществява чрез нагряване и охлаждане, което поставя ограничения пред скоростта, енергийната ефективност и практическото внедряване. Но самият принцип е изключително важен: бъдещите роботи може да се движат не само чрез механика, а чрез интелигентно проектирани материали.
Какво са показали експериментите?
След като учените доказват, че могат да програмират движението на отделен филамент, те започват да изграждат по-сложни структури. Част от тях приличат на вълнообразни нишки, които на пръв поглед изглеждат еднакви, но при нагряване се държат по различен начин в зависимост от разположението на активния материал.
Когато активният еластомер е поставен от външната страна на извивката, структурата може да се изправи и разшири. Когато е от вътрешната страна, същият температурен стимул може да предизвика свиване. Това показва колко прецизно може да бъде контролирано поведението на материала чрез самия процес на печат.
Изследователите демонстрират и по-сложни решетъчни структури. Някои от тях могат да променят отворите си при нагряване и охлаждане, което ги прави потенциално полезни за активни филтри или клапани. Други могат да действат като меки захващащи механизми, които се спускат върху обекти, стягат се около тях, повдигат ги и след това ги освобождават.
В един от експериментите плоска решетка се превръща в куполовидна форма при нагряване. Това е важен резултат, защото показва, че технологията може да създава не само малки движения, а цялостна промяна на формата на структурата.
Къде може да се използва тази технология?
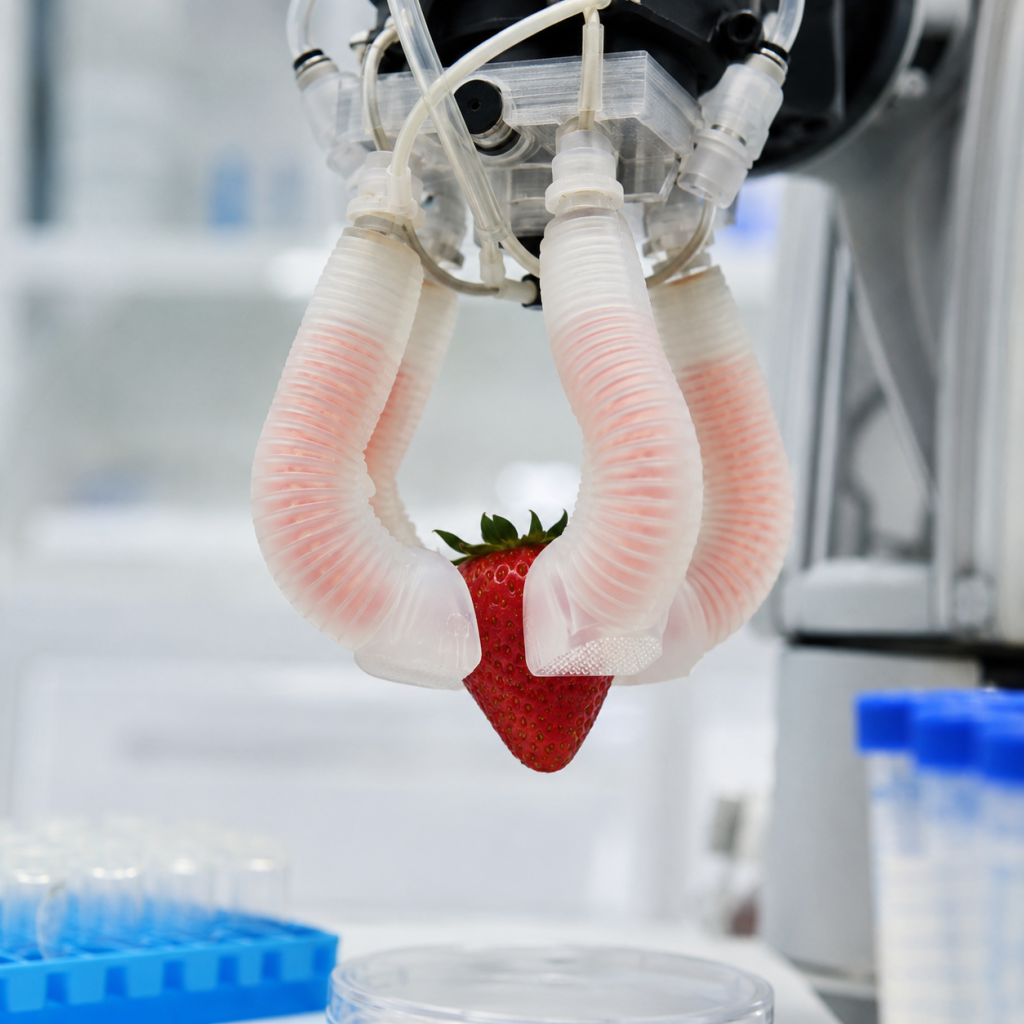
Потенциалните приложения са много. На първо място са меките роботизирани захващачи. Представете си робот, който може да хване плод, лабораторна проба, медицински инструмент или крехък предмет, без да го смачка. Подобни системи биха били ценни в производството, медицината, хранителната индустрия и автоматизацията.
Друго приложение са активните филтри и клапани. Ако една решетка може да променя порите си при промяна на температурата, тя може да контролира поток от течности, газове или частици. Това отваря възможности за умни филтри, микрофлуидни устройства и нов тип адаптивни системи.
Интерес има и в биомедицината. Меки, променящи формата си филаменти биха могли в бъдеще да се използват в устройства, които се адаптират към тялото или създават порести структури на конкретно място. Разбира се, подобни приложения изискват много допълнителни тестове, безопасност и регулаторна оценка.
В по-широк план технологията може да бъде полезна за така наречените умни материали. Това са материали, които не просто изпълняват пасивна функция, а реагират на средата. Те могат да се отварят, затварят, втвърдяват, омекотяват или променят формата си според температура, светлина, електрическо поле или друг стимул.
Това ли е бъдещето на роботите?
Много е вероятно бъдещето на роботиката да не бъде само в по-силни процесори и по-добър изкуствен интелект. Част от бъдещето ще бъде и в материалите. Ако тялото на робота стане по-умно, по-меко и по-адаптивно, тогава самият контрол може да стане по-ефективен.
Ако темата за бъдещето на роботиката и изкуствения интелект ви е интересна, вижте и нашия материал за водещите компании за ИИ през 2026 г., които вече променят посоката на технологиите.
При класическите роботи движението се планира основно от софтуер и се изпълнява от мотори. При меките роботи част от „интелигентността“ може да бъде вградена в самата форма и структура. Това означава, че материалът може естествено да насочва движението, вместо всяко действие да се контролира чрез сложни команди.
Точно тук разработката на Харвард е толкова интересна. Тя не е просто нов материал. Тя е нов начин на мислене: вместо да сглобяваме отделни механични части, можем да принтираме структури, които вече знаят как трябва да се движат.
Какви са ограниченията?
Въпреки впечатляващите резултати, тази технология все още е в експериментален етап. Тя не е готова да замени моторите в индустриалните роботи, автомобилите или тежките машини. Основното ограничение е, че движението зависи от температурата. Нагряването и охлаждането обикновено са по-бавни процеси в сравнение с електрически мотор или хидравлична система.
Освен това трябва да се решат въпроси, свързани с дълготрайност, контрол, енергийна ефективност и мащабиране. За лабораторна демонстрация е достатъчно материалът да промени формата си в контролирана среда. За реално приложение обаче той трябва да работи надеждно хиляди или милиони пъти, при различни условия и без загуба на свойства.
Въпреки това посоката е изключително обещаваща. Историята на технологиите показва, че много големи пробиви започват именно така — като лабораторна демонстрация, която първоначално изглежда ограничена, но постепенно намира път към практиката.
Защо откритието е важно?
Новите изкуствени мускули от Харвард показват, че роботите на бъдещето може да не приличат на студени метални машини. Те могат да бъдат по-меки, по-гъвкави и по-близки до движенията на живите организми. Това не означава, че ще видим човекоподобни роботи навсякъде още утре, но означава, че границата между материал, механика и биология започва да се размива.
Най-голямата промяна е в самия подход. Вместо движение, създадено само от външни механизми, учените разработват материали, които носят движението в себе си. Това може да направи бъдещите роботи по-прости като конструкция, но по-богати като възможности.
Ако тази технология се развие успешно, тя може да бъде използвана в роботизирани ръце, медицински инструменти, адаптивни филтри, носими устройства и умни структури, които реагират на околната среда. Това е още една крачка към свят, в който машините няма просто да се движат — те ще се адаптират.
Заключение
Разработката на Харвард е силен пример за това как 3D принтирането, материалознанието и роботиката започват да се обединяват. Изкуствени мускули, които се огъват и усукват според предварително зададен вътрешен дизайн, могат да се окажат ключова технология за следващото поколение роботи.
Днес това все още е научен пробив в лабораторна среда. Утре обаче подобни материали могат да направят роботите по-безопасни, по-гъвкави и по-полезни в реалния свят. И най-важното — могат да променят начина, по който мислим за движението: не като нещо, което идва само от мотор, а като свойство, вградено в самия материал.
Източници: повече за разработката може да се прочете в официалната публикация на Harvard SEAS, както и в научното изследване, публикувано в Proceedings of the National Academy of Sciences.
Материал, подготвен от екипа на Mushmurok.
Венцо ИГ е автор и редактор на Mushmurok.com. Той подготвя, редактира и актуализира съдържанието в сайта, като се стреми да представя информацията ясно, практично и разбираемо. Пише по теми, свързани с автомобили и електромобили, технологии, полезни съвети, рецепти, растения и ежедневие. При материали, основани на външна информация, използва надеждни и официални източници. Венцо ИГ отговаря за окончателната редакция, проверката и актуализирането на публикациите в Mushmurok.com.